找回密码
 立即注册

QQ登录

只需一步,快速开始

微信扫码登录

搜索
查看: 480|回复: 4

[求助] UGNX装配,机器人六轴吸盘吸不起来刚体

[复制链接]

1

主题

0

回帖

8

积分

列兵

积分
8
发表于 2026-9-1 20:16:41 来自手机 | 显示全部楼层 |阅读模式
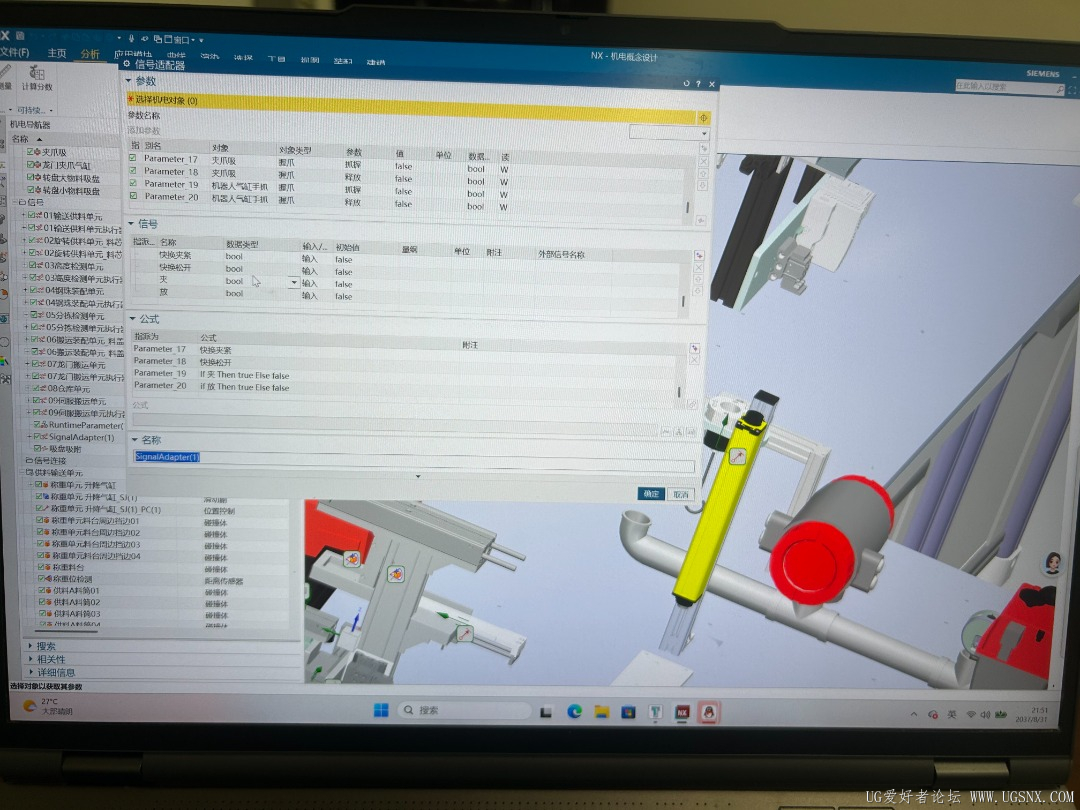
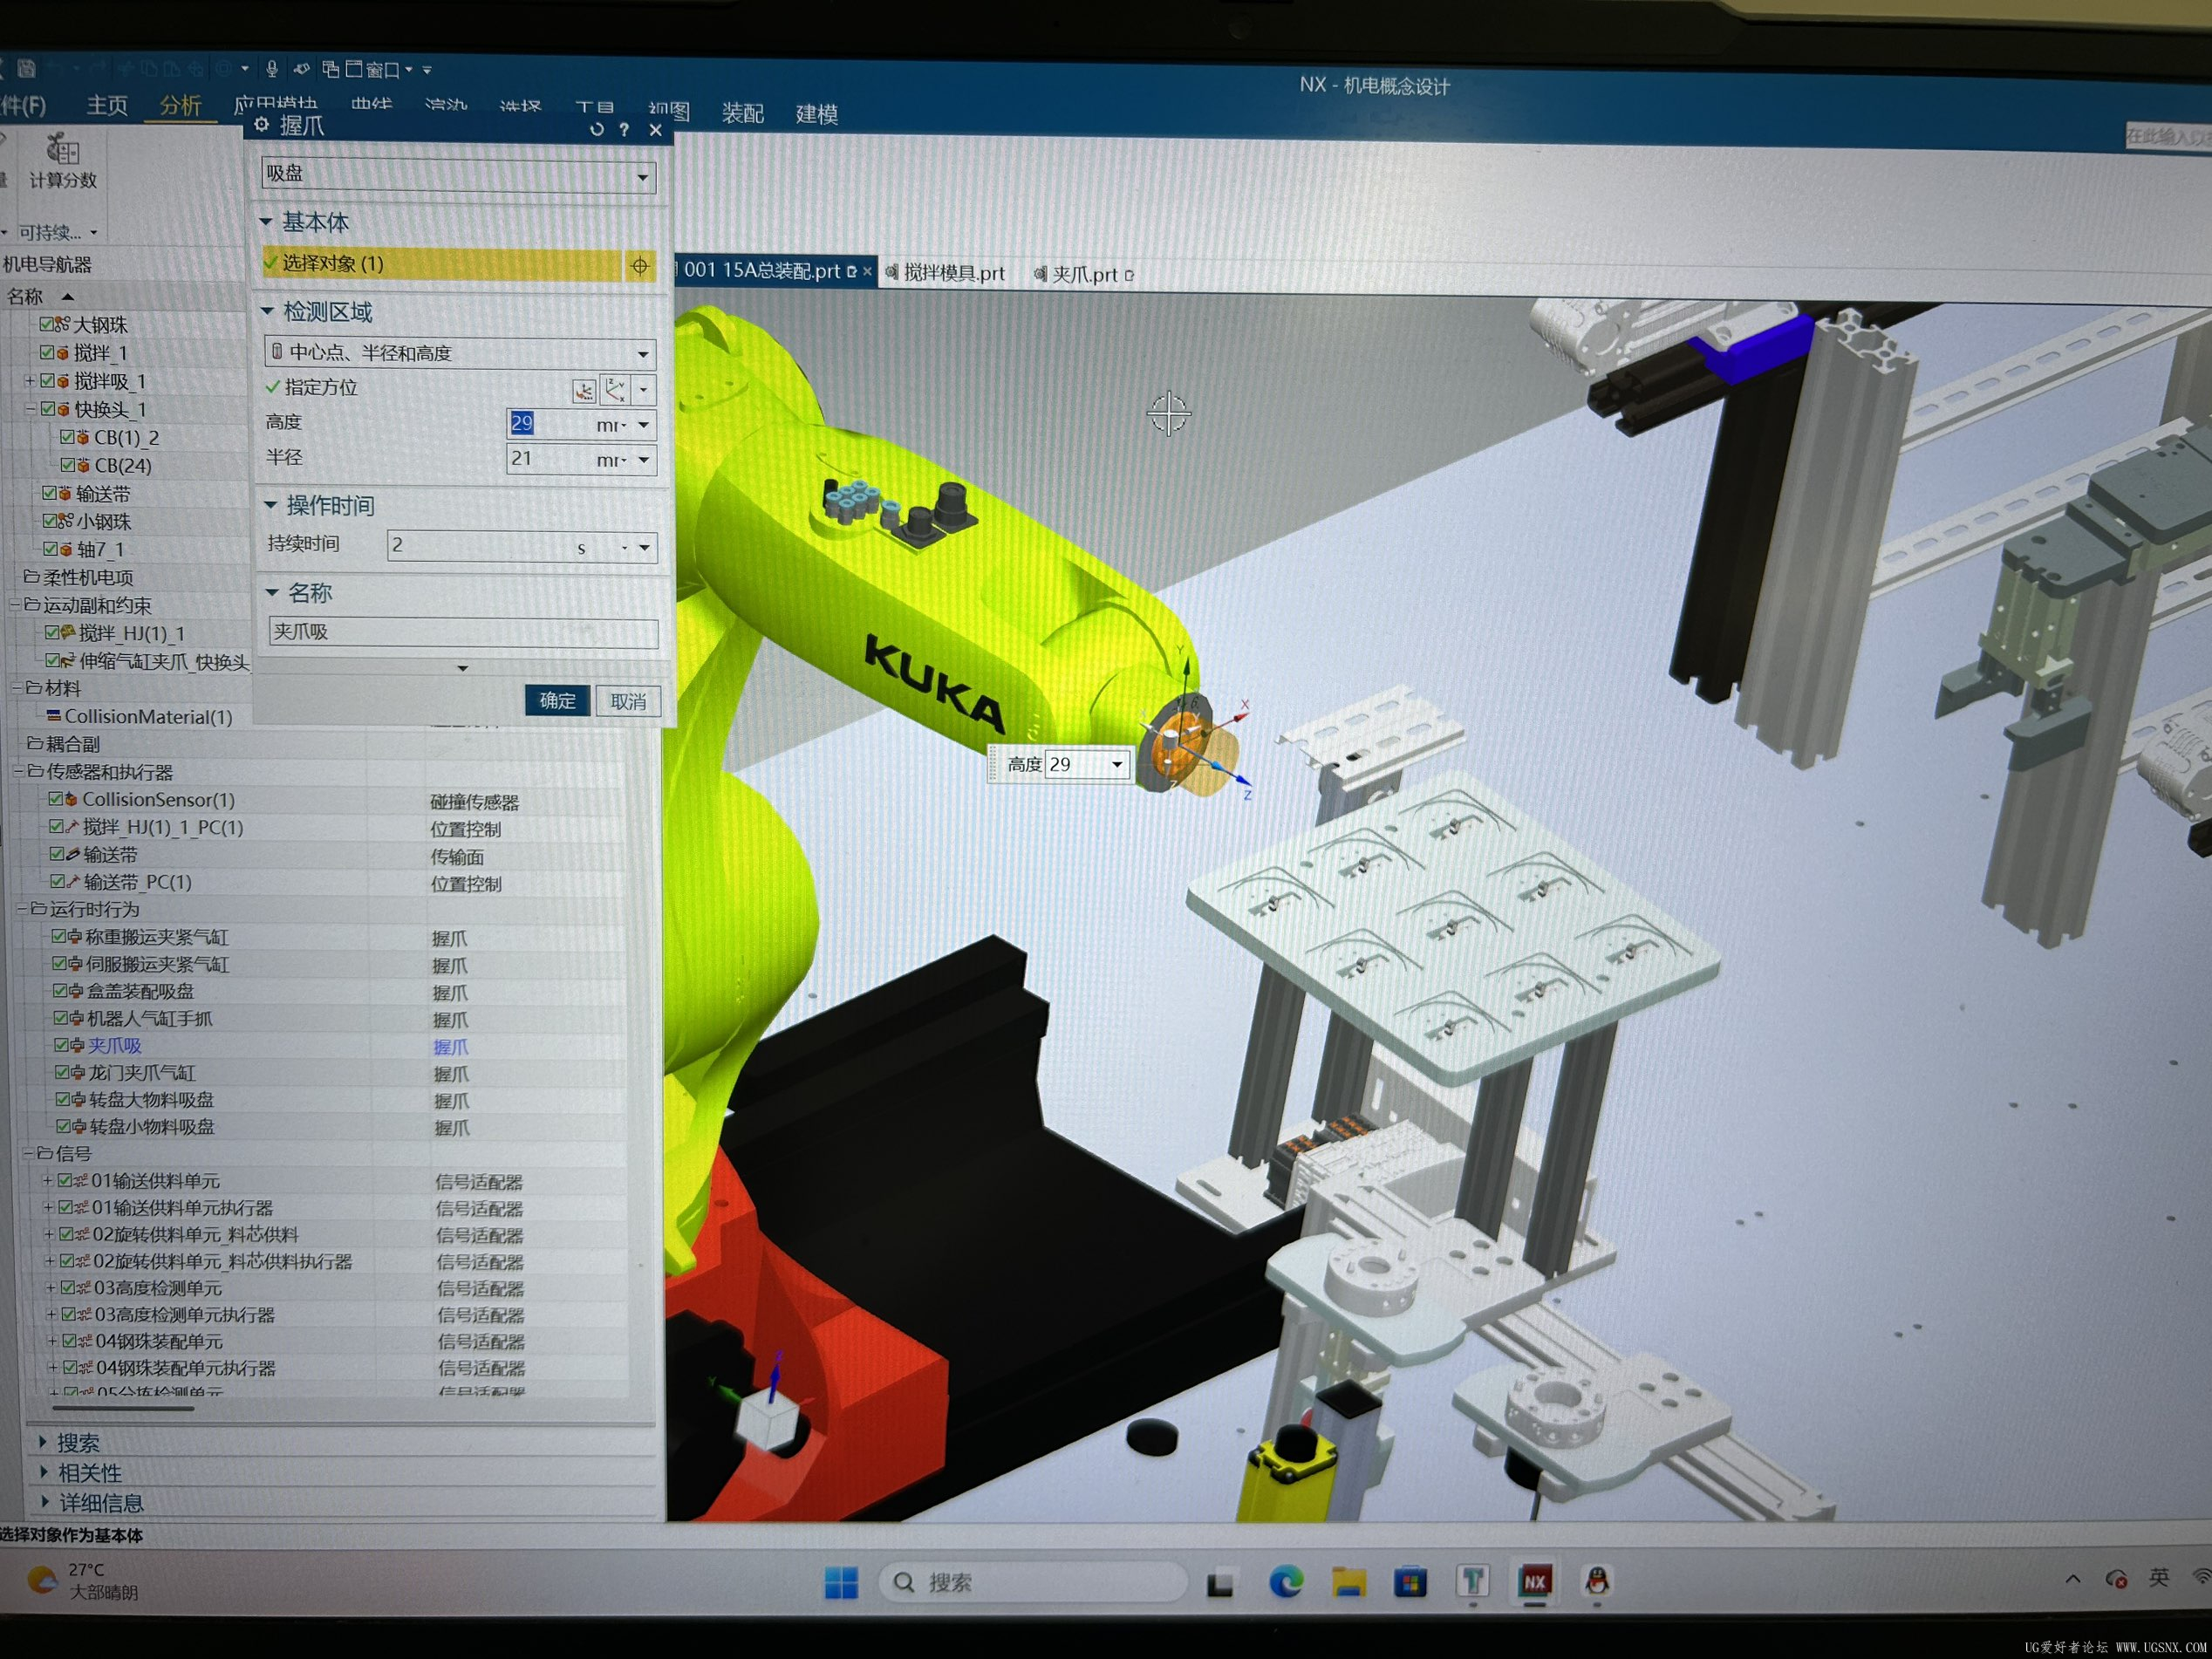
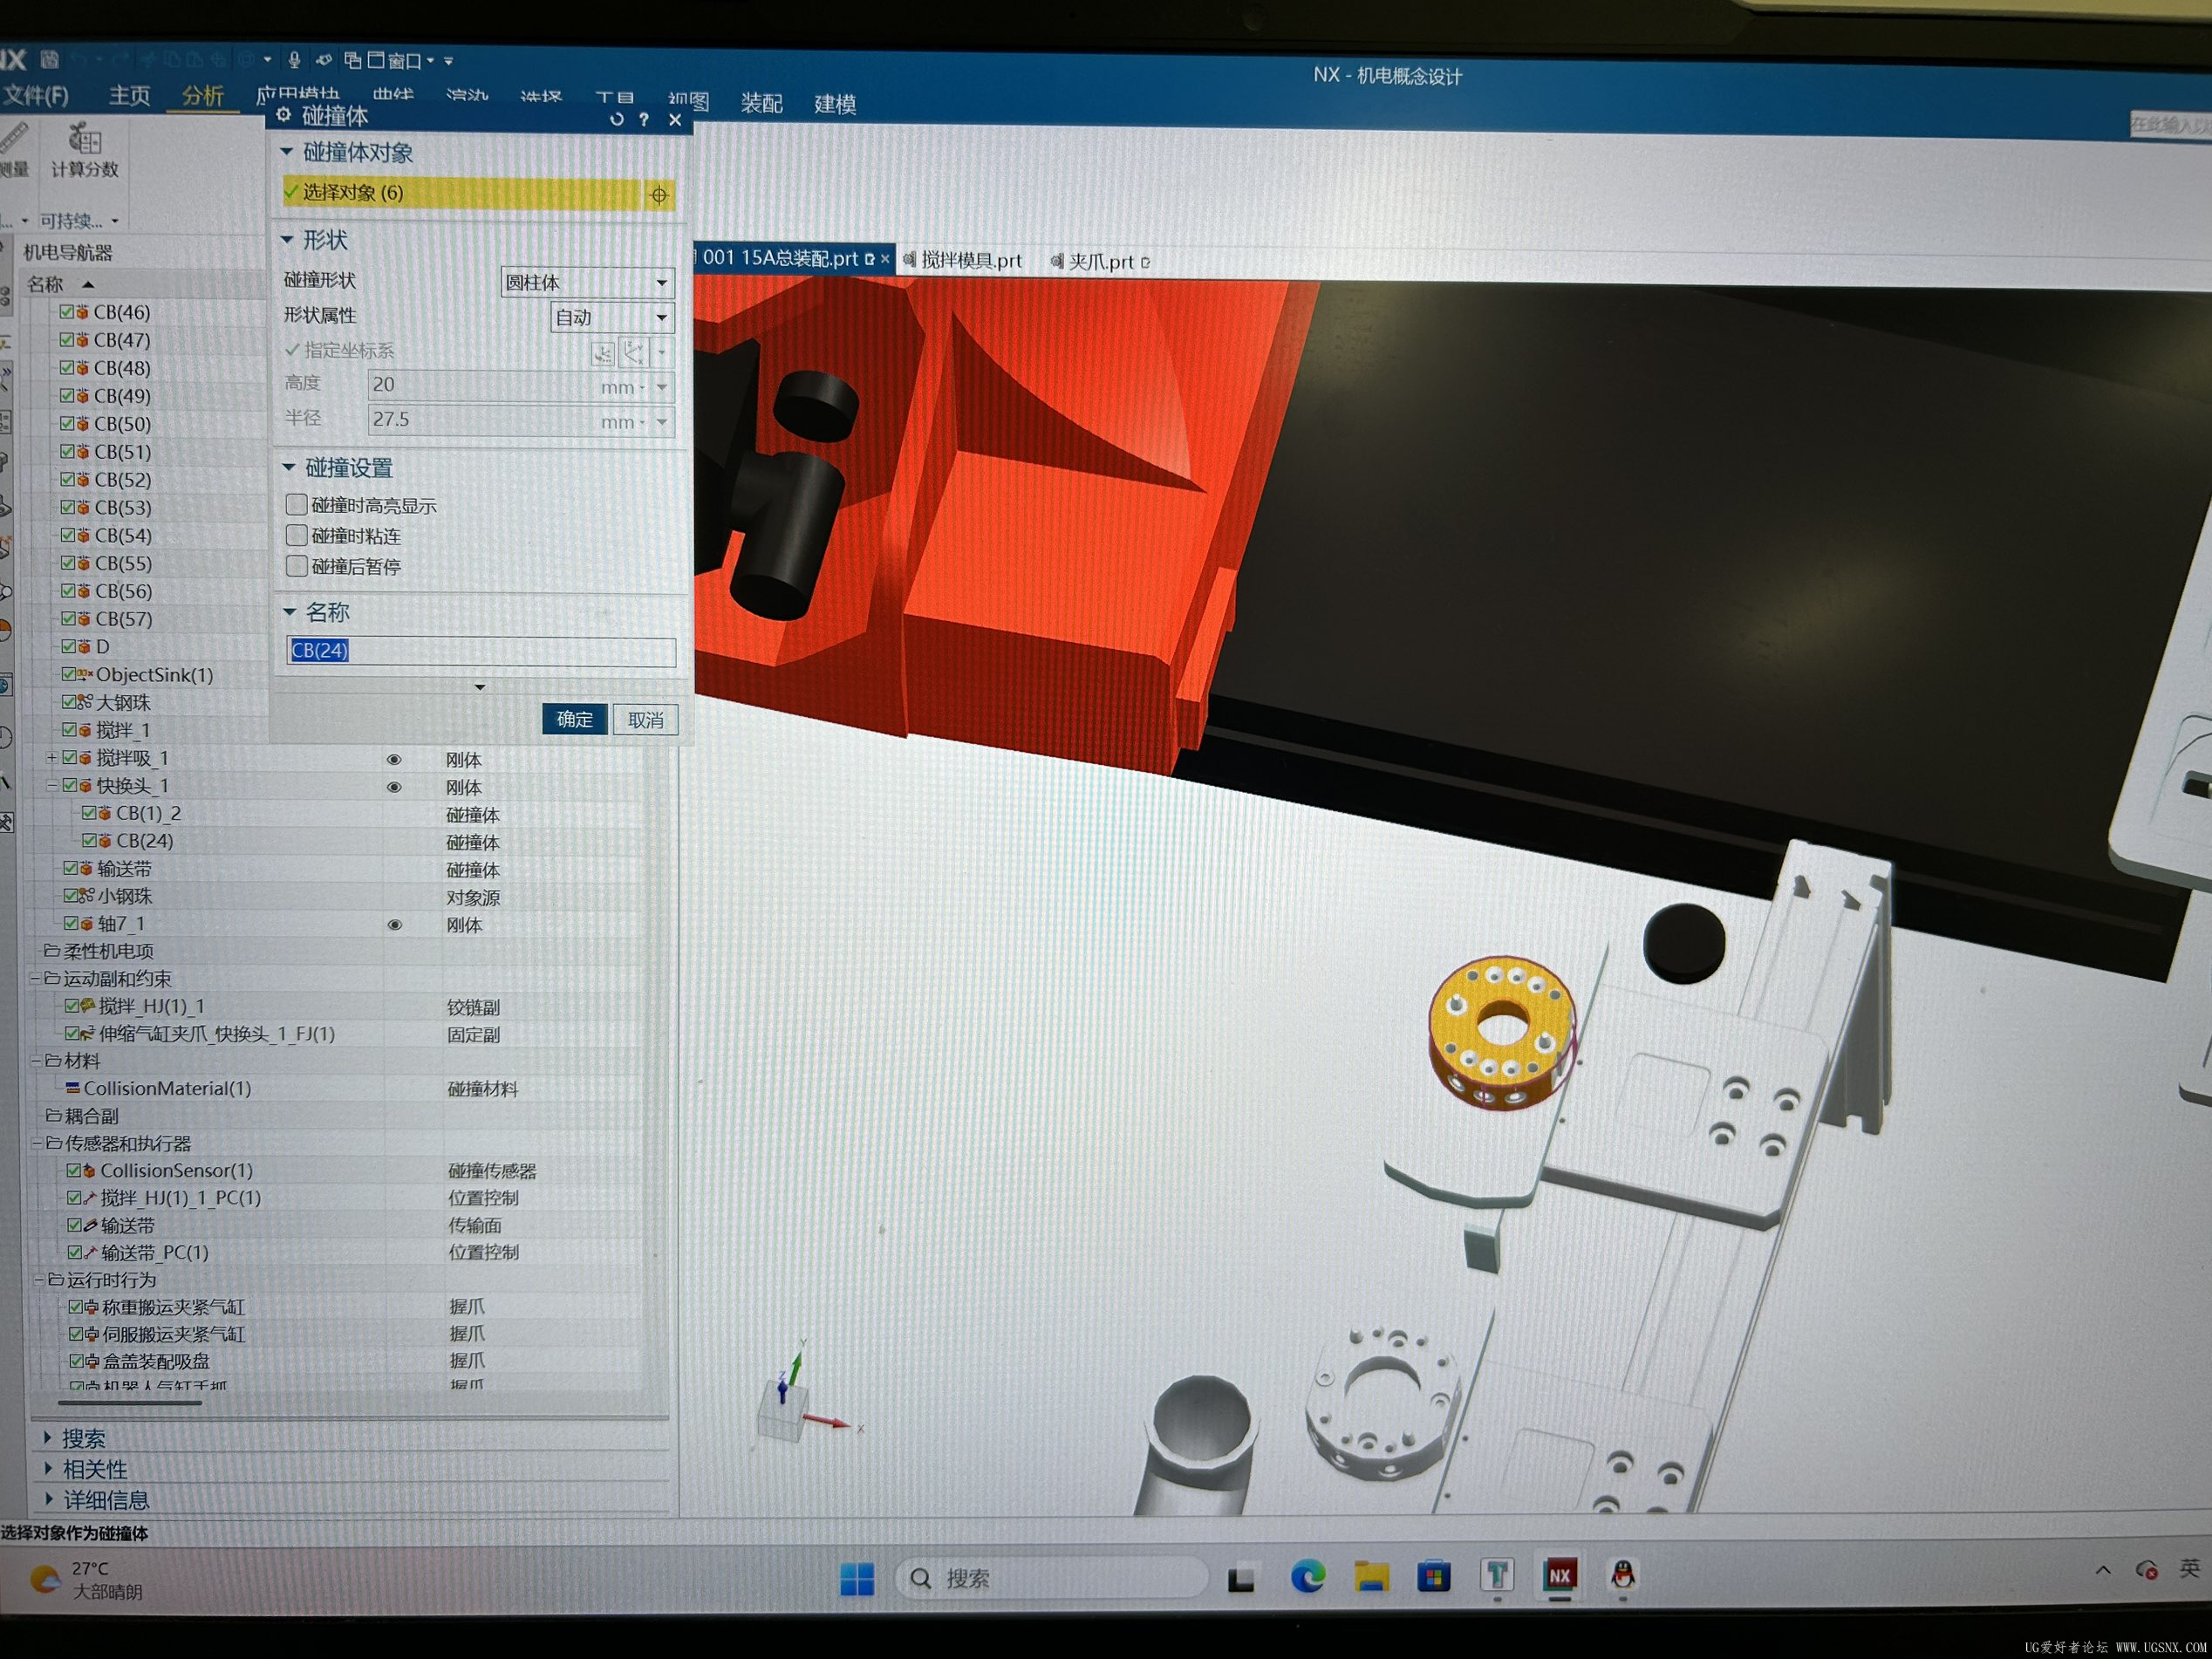
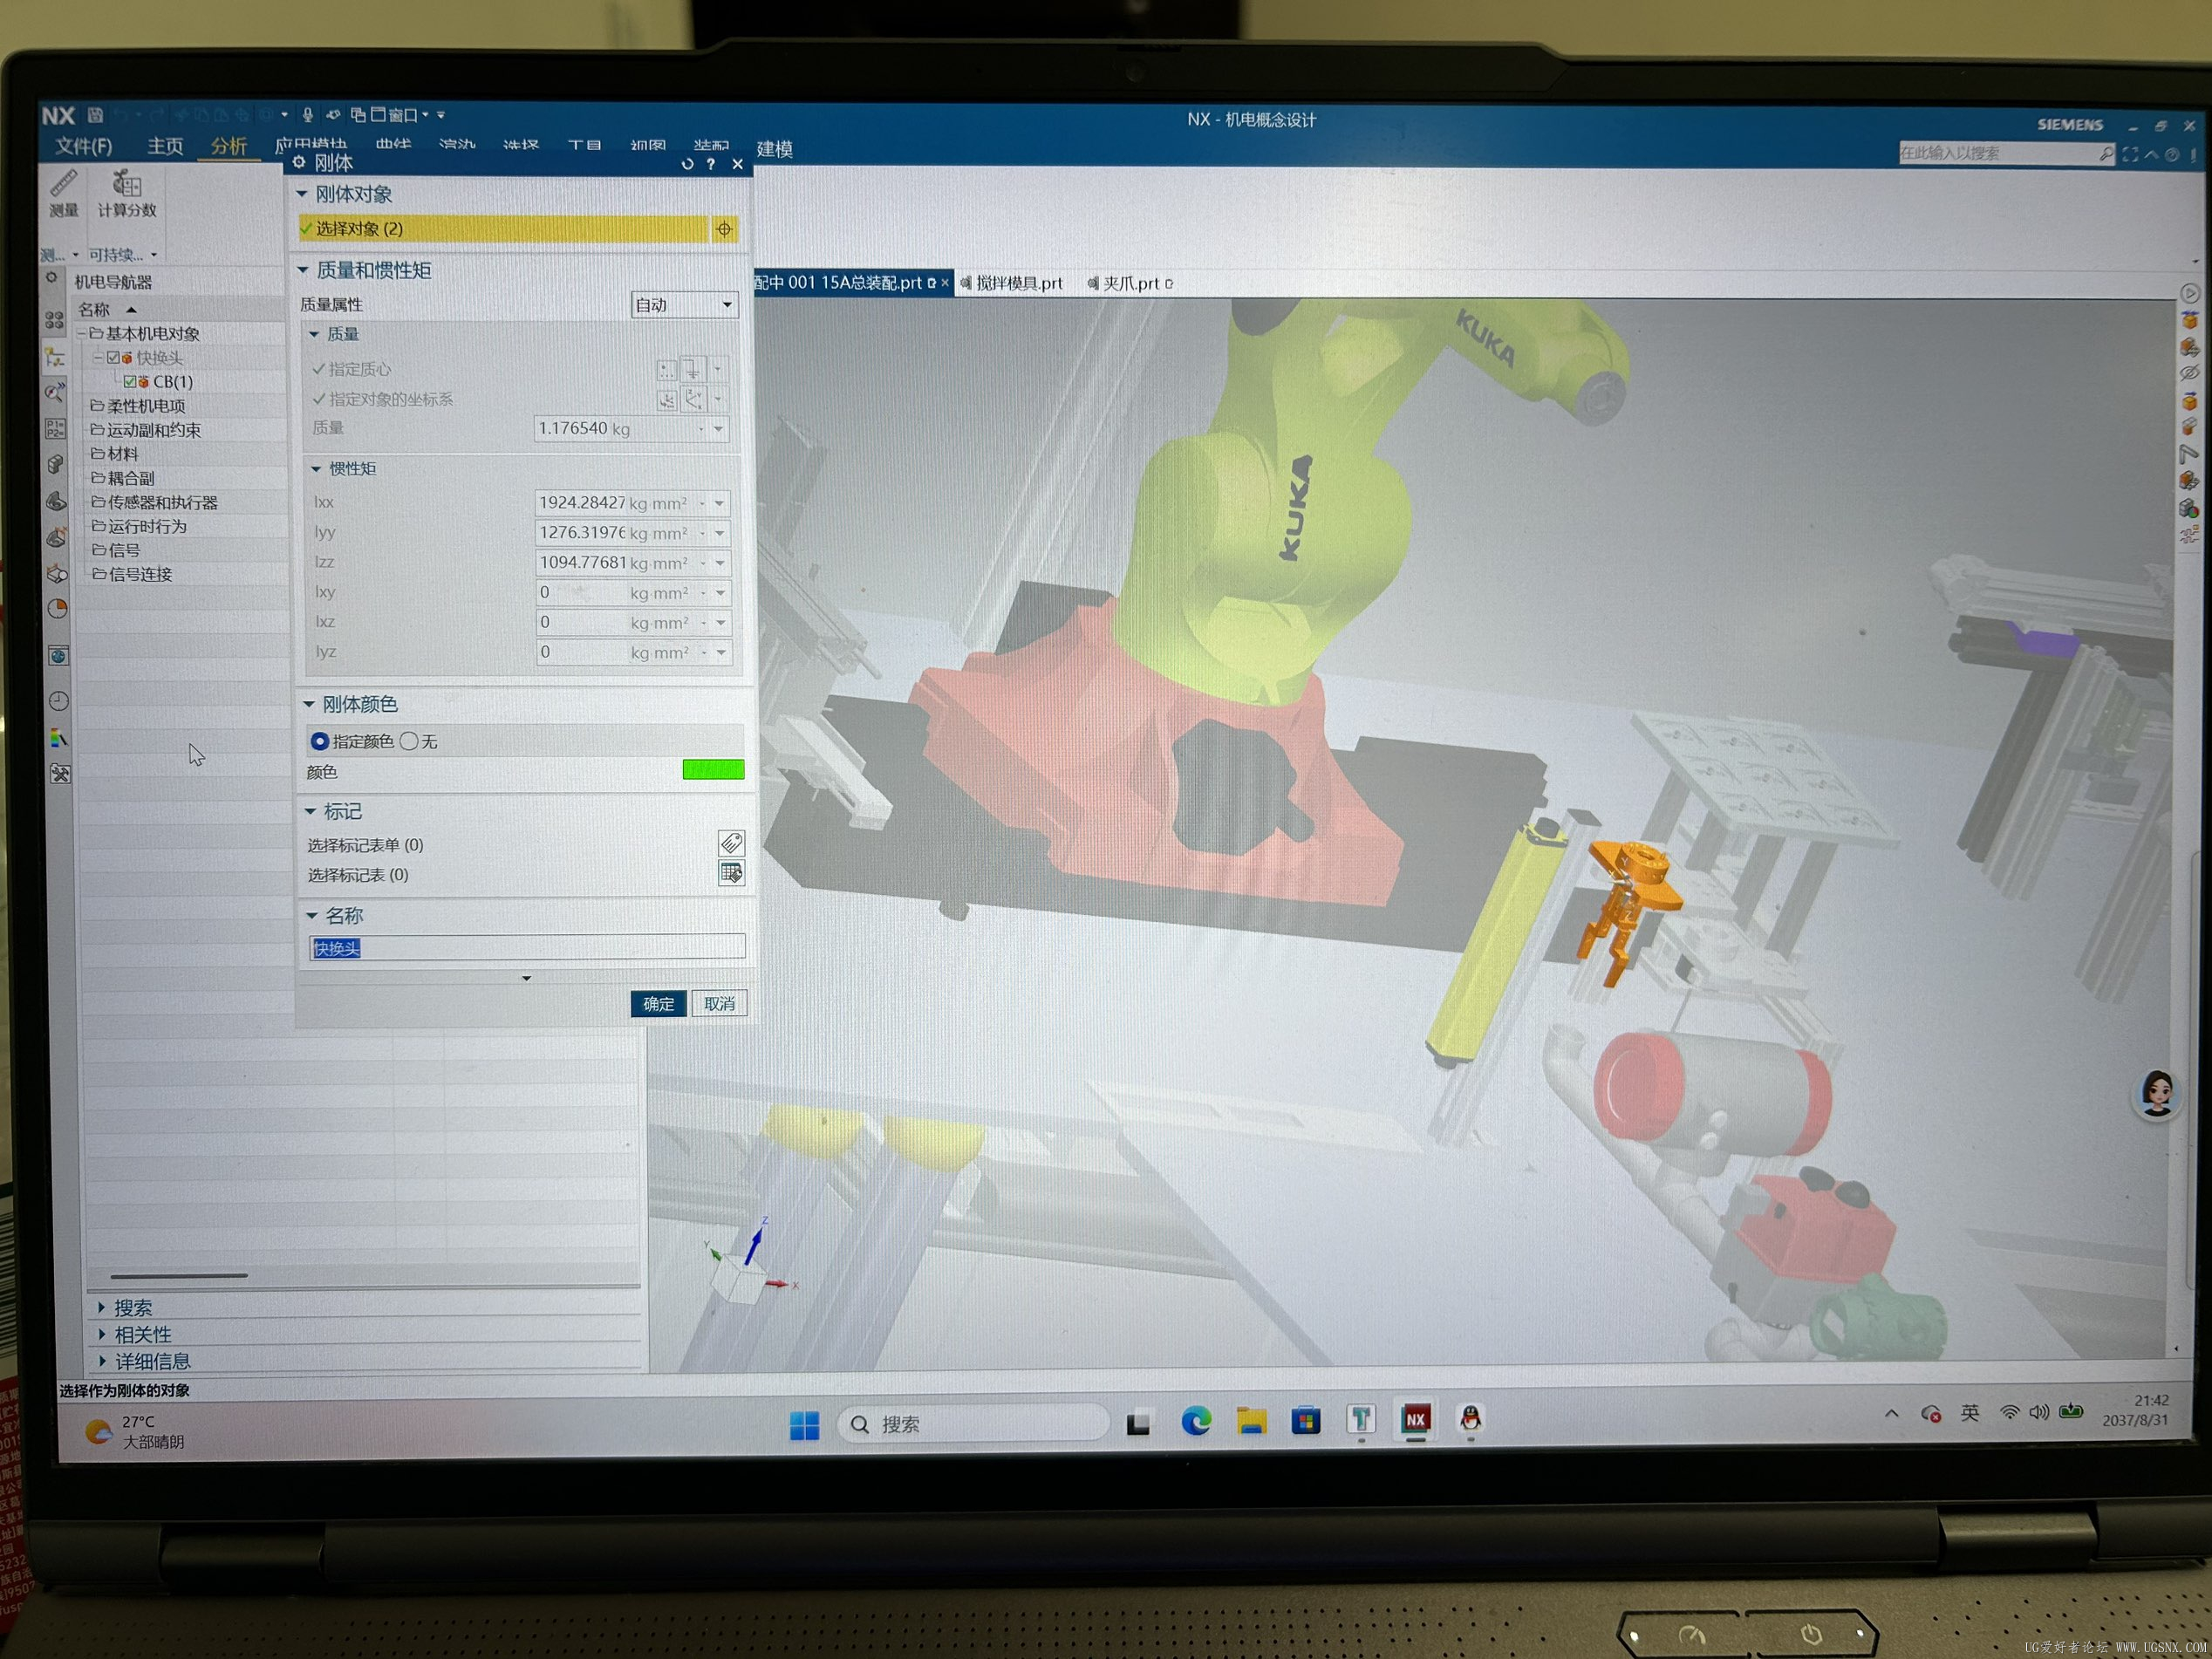
ugnx虚拟仿真,建模,机器人六轴定义了刚体,吸盘吸附也有,吸取平台快换夹爪,快换夹爪也定义刚体,碰撞体,但怎么都吸不起来,信号适配器里的信号都配置对的,机器人六轴可以吸起旁边的快换搅拌工具,就吸不起来快换夹爪
1000020544.jpg
1000020543.jpg
1000020542.jpg
1000020541.jpg

6

主题

658

回帖

1681

积分

六级士官

积分
1681
发表于 2026-9-2 08:52:26 | 显示全部楼层

回帖奖励 +10 G币

看看快换夹爪是不是装配子组件下的实例引用部件,需要变成独立非实例实体

1

主题

375

回帖

1151

积分

六级士官

积分
1151
发表于 2026-9-2 09:24:28 | 显示全部楼层
厉害,UG仿真能用到这种程度绝对是大佬级别的,咋还有个六轴的说法呢?

1

主题

45

回帖

449

积分

二级士官

积分
449
发表于 2026-9-2 15:30:09 来自手机 | 显示全部楼层
于十七555 发表于 2026-9-2 09:24
厉害,UG仿真能用到这种程度绝对是大佬级别的,咋还有个六轴的说法呢?

六轴是机器人手臂

1

主题

45

回帖

449

积分

二级士官

积分
449
发表于 2026-9-2 15:30:34 来自手机 | 显示全部楼层
图发出来研究研究
您需要登录后才可以回帖 登录 | 立即注册

本版积分规则

咨询QQ:1359218528|发帖须知!|Archiver|手机版|UG爱好者论坛 ( 京ICP备10217105号-2 )

GMT+8, 2026-10-23 05:17

Powered by Discuz! X3.5 Licensed

© 2001-2025 Discuz! Team.
快速回复 返回顶部 返回列表